


CNC maşynyny bejermek we awtomatlaşdyrylan ýygnamak üçin 6 okly senagat robot goly
Önümiň ulanylyş senariý diagrammasy


Önümiň tanyşdyrylyşy
Bu ýüklemek we düşürmek roboty iş bölegini tutmak, dolandyrmak we geçirmek işlerini özbaşdak ýerine ýetirýär. Ýokary derejeli ýerleşdiriş takyklygy el bilen edilýän ýalňyşlyklary aradan aýyrýar we işlemegiň yzygiderli hilini saklaýar.
Ol tokar stanoklary, frezer stanoklary we beýleki esasy stanok gurallary bilen giňden utgaşyklydyr. Aňsat gurnamak we bar bolan önümçilik liniýalaryna çalt integrasiýa etmek. Berk gurluş pes näsazlyk derejesi bilen üznüksiz durnukly işlemegi üpjün edýär.
Gaýtalanýan el işleriniň ornuny tutmak zähmet çykdajylaryny ep-esli azaldýar, önümçilik depginini çaltlaşdyrýar we önümçiligi artdyrýar. Bu kärhanalara akylly täzelenmeleri we çykdajylaryň netijeliligini ýokarlandyrmagy amala aşyrmaga kömek edýär.

Önüm barada maglumat


Önümiň esasy aýratynlyklary
Awtomatlaşdyrylan ýygnamak we saýlap-ýerleşdirmek işleri üçin ajaýyp bolan ýumşak we takyk hereket. Ulanyjy üçin amatly programmirleme interfeýsi, kiçi we orta kärhanalar üçin gurnamak aňsat. IP-reýtingli goragly berk gurluş, senagat ussahanalarynda ygtybarly işleýär. Köpugurly ýetmek aralygy, dürli CNC enjamlaryny bejermek üçin ulanylyşlara uýgunlaşýar. Az tehniki hyzmat dizaýny, ulanyjylar üçin uzak möhletli işleýiş çykdajylaryny azaltmaga kömek edýär. Dürli tutujylar we enjamlar bilen utgaşykly bolan köp sanly gol uçly gurallary goldaýar.
Ýokary gaýtalanýan öndürijilik, önümçilik hiliniň yzygiderli saklanmagyna kömek edýär. Howpsuz bilelikdäki işleýiş, adam-robot gatnaşygy bolan gurşawlar üçin amatly. Energiýa tygşytlaýjy işleýiş, gündelik önümçilikde energiýa sarp edilişini azaltmaga kömek edýär. Tiz gurnama prosesi, köp standart zawod gurluşlarynda ulanylyp bilner. Ýeňil, ýöne berk gurluş, gurnama ýüzlerine düşýän stresi azaldýar.
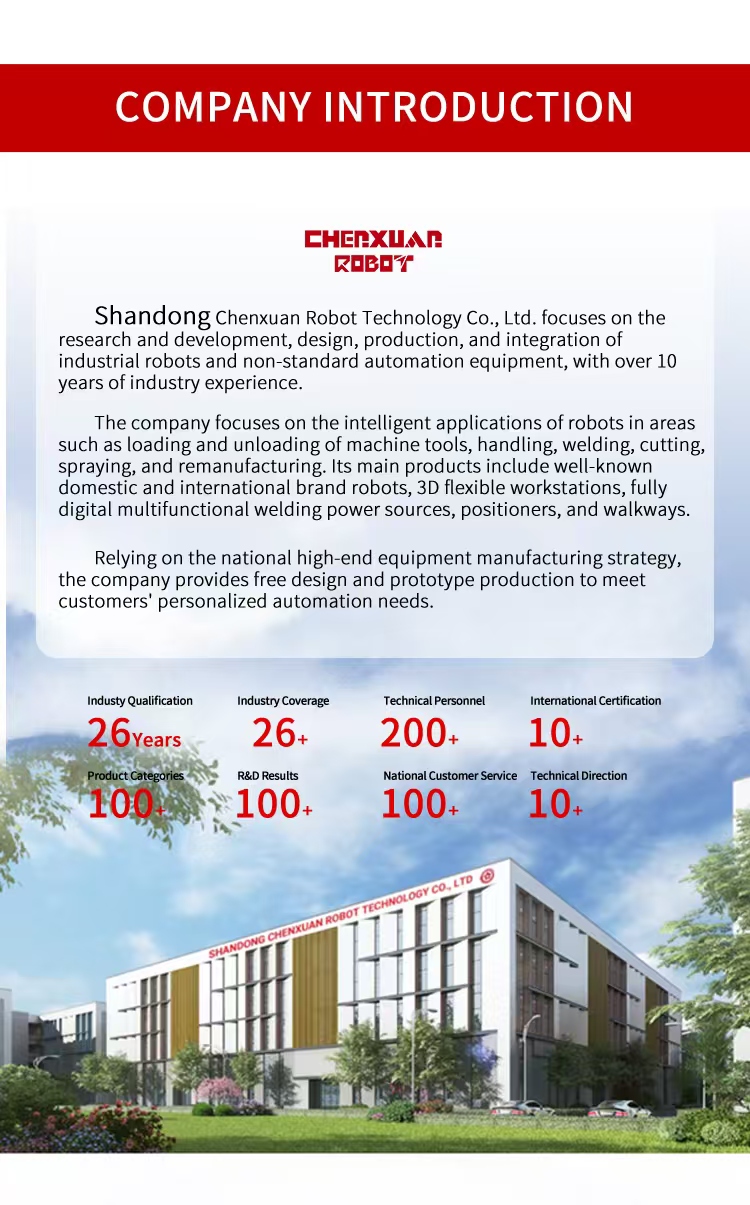
Kompaniýanyň tanyşdyrylyşy
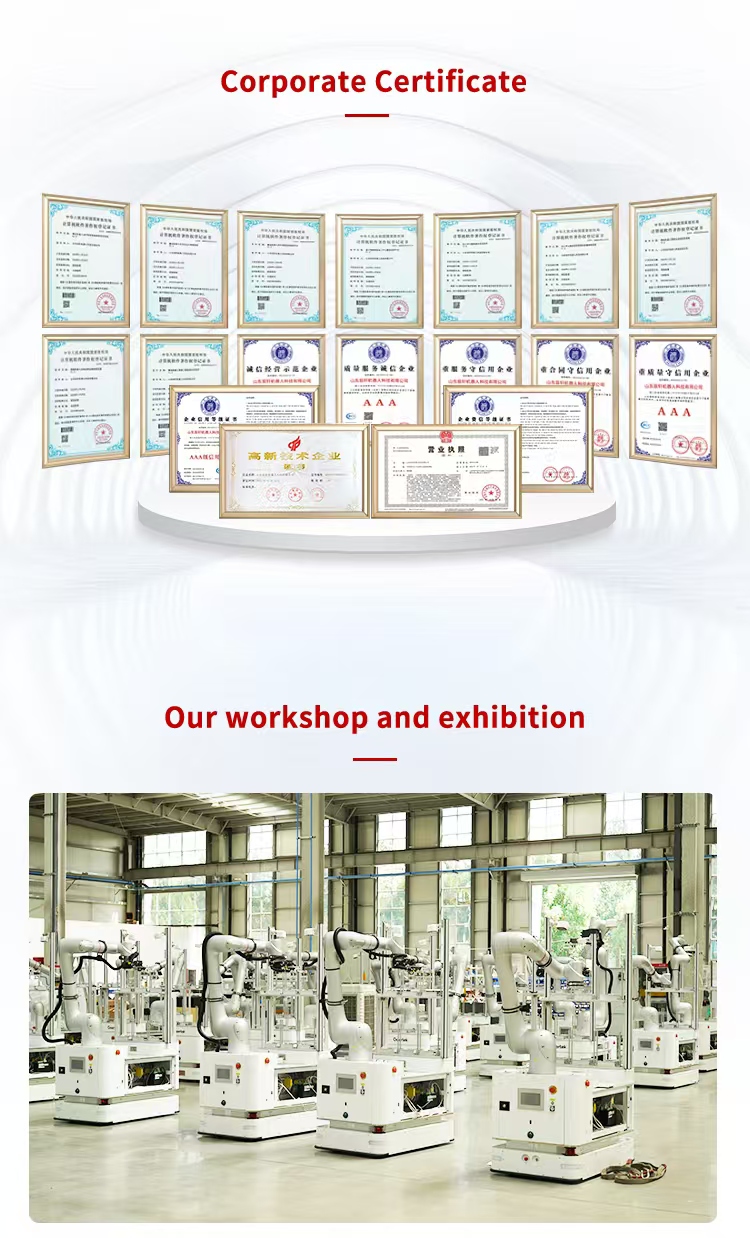
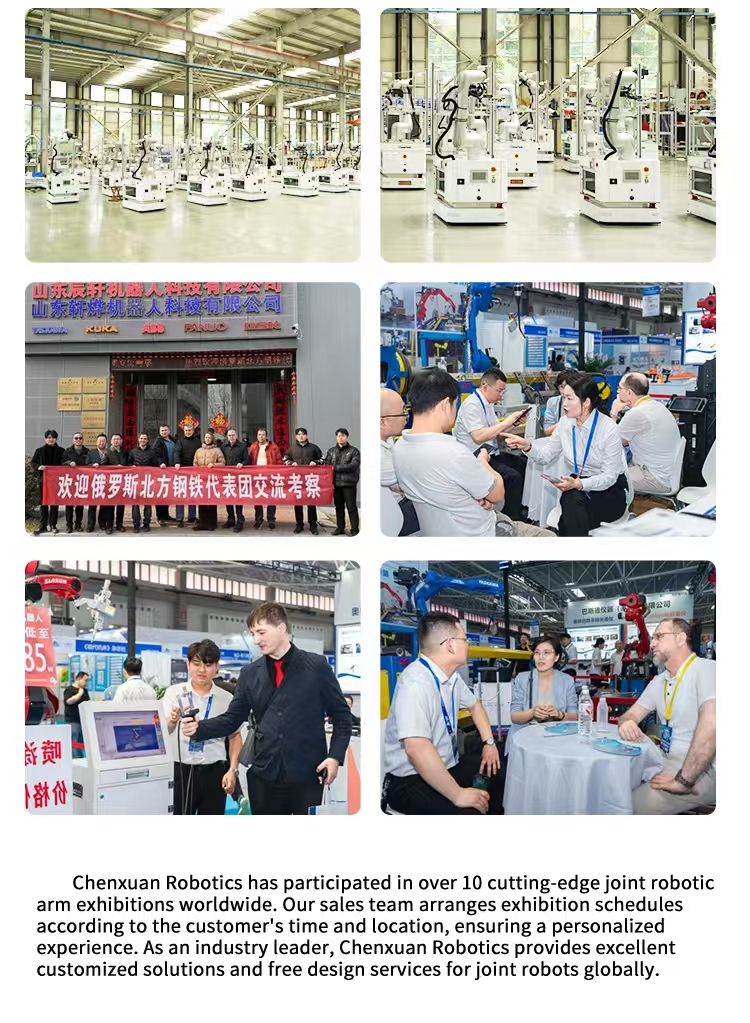
Zawodyň ýagdaýy
Habaryňyzy şu ýere ýazyň we bize iberiň


