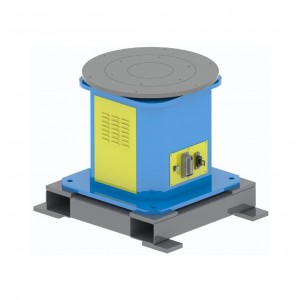
1. Çylşyrymly iş böleklerine uýgunlaşyň we kebşirleme diapazonyny giňeldiň
Galyň polat plitalar we gurluşyk tehnikalary üçin çelekler ýaly uly ýa-da çylşyrymly iş bölekleri üçin pozisioner iş bölegini aýlaýar we terjime edýär, bu bolsa robotyň içki taraplar we burçlar ýaly "görünmeýän ýerlerde" kebşirlenen ýerlerine ýetmegine kömek edýär. MA1400 ýaly has uzak aralygy bolan robotlar bilen birleşdirilende, ol has uzyn ýa-da agyr iş bölekleri üçin "bir gezek gysyşdyryp, doly pozisiýada kebşirlenen" ýagdaýy gazanyp, gaýtadan ýerleşdirmekde ýalňyşlyklary azaldyp biler.
2. El bilen edilýän goşulyşmany azaldyň, netijeliligi ýokarlandyryň we howpsuzlygy üpjün ediň
Iş bölegini el bilen ýygy-ýygydan sazlamak zerur däl, bu bolsa "awtomatiki ýerleşdirmegi we üznüksiz kebşirlemegi" mümkinçilik berýär we tapgyrlaýyn önümçilikde kebşirlemegiň netijeliligini 30%–50% ýokarlandyrýar. Pozisioner howpsuzlyk päsgelçilikleri bilen utgaşykly işleýär, bu bolsa ýokary temperaturaly kebşirlemeler we ýaý çyrasy bilen adamyň gatnaşygynyň öňüni alýar, howpsuzlyk töwekgelçiliklerini azaldýar we operatoryň kebşirlemegiň hiline päsgelçiligini iň pes derejä düşürýär.
3. Köp sanly ýagdaýlara uýgunlaşyň, önümçiligiň çeýeligini ýokarlandyryň
Ýaskawa robotlary TIG/MIG/MAG proseslerini goldaýar we serwo ýa-da gidrawliki pozisionerler bilen birikdirilip bilner. Alýuminiý ýa-da poslamaýan polaty kebşirlände, pozisioner pes tizlikde ýumşak aýlanýar, robot bolsa real wagtda sazlanýar we termal deformasiýany azaldýar. Iş bölekleriniň görnüşlerini çalşanda, pozisioner enjamlary çalt üýtgedýär we robot iş stansiýasynyň giň sazlamalaryny ulanmazdan programmany uýgunlaşdyrmak üçin çagyryp bilýär.